机器人行业正面临根本性瓶颈,传统刚性结构面临主要痛点如下:
1. AI算法赋予机器人聪慧“大脑”,刚性“肉体”却成为人机共融最大掣肘
2. 金属与硬质塑料外壳缺乏缓冲,碰撞易造成伤害
3. 传统工艺难以制造具有复杂内部晶格和梯度刚度的部件
4. 刚体结构无法模拟人类肌肉的柔性驱动
5. 步态僵硬. 能耗高
机器人要真正走向人机共融,关键不只是“大脑”聪明,更在于“身体”具备柔性. 感知与缓冲能力,3D打印弹性体正是打通这一环的制造路径:
1. 仿生皮肤:制造无缝贴合的柔性表皮,集成传感器阵列,赋予机器人感知能力
2. 柔性关节:在关节处融合弹性体部件,缓冲运动冲击,使肢体运动更流畅自然
3. 灵巧手:一体化打印刚性指骨与柔性关节,实现精准自适应抓取
4. 减震结构:通过定制晶格多孔结构,制造轻量化. 高吸能组件
5. 提升机器人行走稳定性与安全性
联泰科技在机器人柔性智造方向展开探索,形成从设备. 材料到工艺的完整支撑:
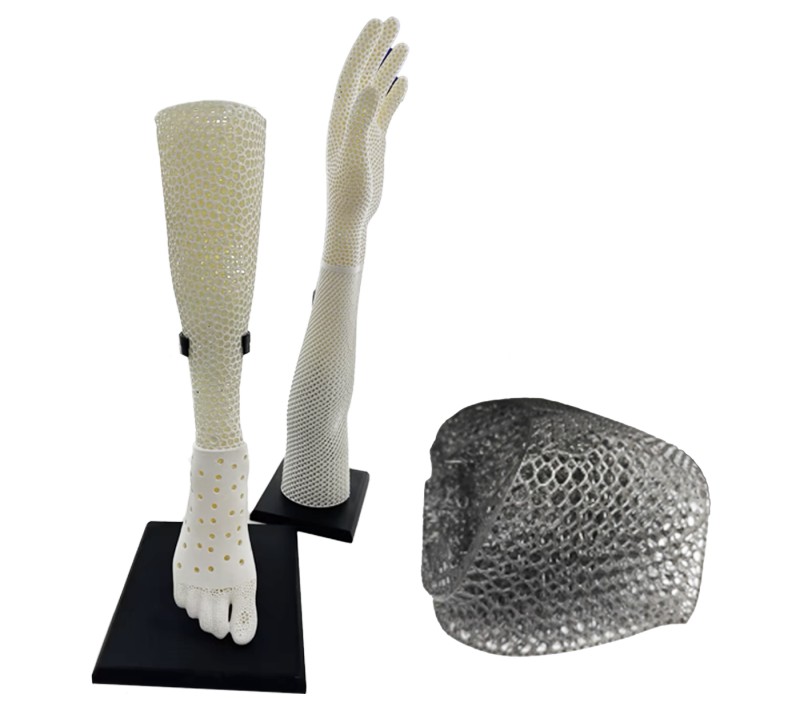
1. 通过内部镂空嵌合骨骼架构与镂空晶格结构,已成功打印仿真机器人手. 机器人脚等部件
2. 设备:Cute800拥有819×432×400mm大幅面成型能力,可满足机器人躯干. 四肢等大部件一体化打印需求
3. 材料:FlexOne系列单组份弹性体材料,为柔性部件提供材料支撑
4. 工艺:覆盖柔性部件打印工艺,支撑机器人柔性部件制造
5. 价值:推动机器人从“钢铁之躯”向“柔性肌体”进化,助力解决人形机器人实用化难题
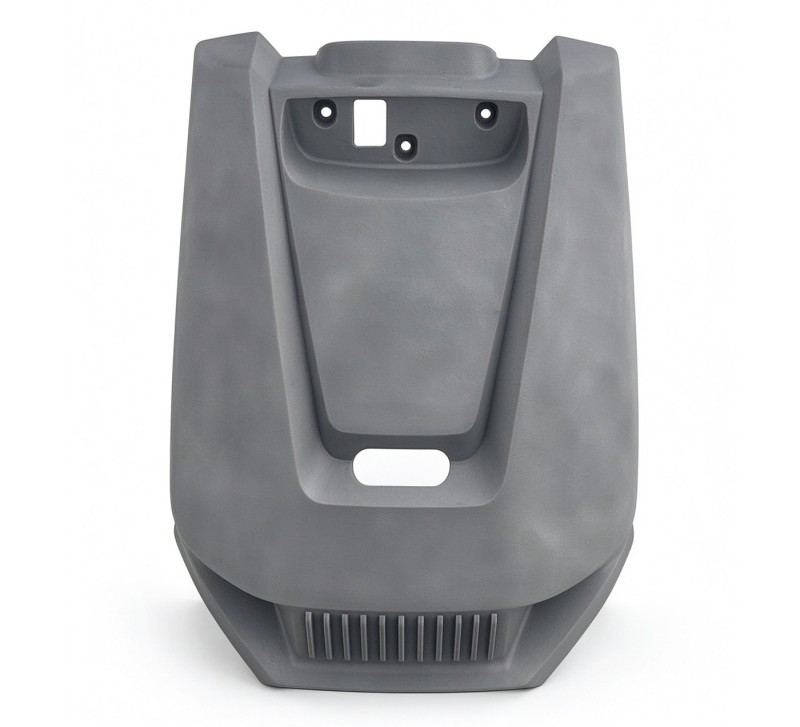
金属3D打印人形机器人胸部外壳,一体成型集成散热格栅、安装孔位,依托拓扑优化实现轻量化与结构强度兼顾,适配具身机器人躯干承载、布线与散热一体化设计,快速验证结构装配与动态受力性能。
采用SLM金属3D打印,去除冗余材料,在保证抗弯、抗扭强度的前提下实现轻量化。构件集成铰点、安装孔与内部走线空腔,将多个传统零件合并为单件,大幅简化装配。复杂镂空结构难以通过铣削等传统工艺加工,可满足灵巧手高频次往复运动需求,适用于工业抓取、仿生机器人等场景。

在保障承重、抗冲击与抗疲劳性能的前提下大幅减重,降低机器人运动能耗。复杂仿生结构无需二次装配,可缓冲落地冲击,适配人形,四足机器人多场景行走测试。相比传统机加工,可快速迭代验证足底结构方案,是机器人运动构件研发的优选工艺。

DLP弹性体3D打印仿生机器人皮肤,采用单组份弹性树脂一体成型,可制作分区梯度点阵结构。材料具备高回弹、耐反复弯折特性,完美贴合机器人曲面与关节活动,实现柔和安全的人机交互。柔性表层兼具缓冲防护,可预留传感嵌入空间,复现仿生触感。
“感谢伙伴公司联泰科技,用科技的力量让设计细节通过3D打印技术完美呈现,精致、高...
Artist Lu Renjie: "Thanks to our partner UnionTech. With the powe...
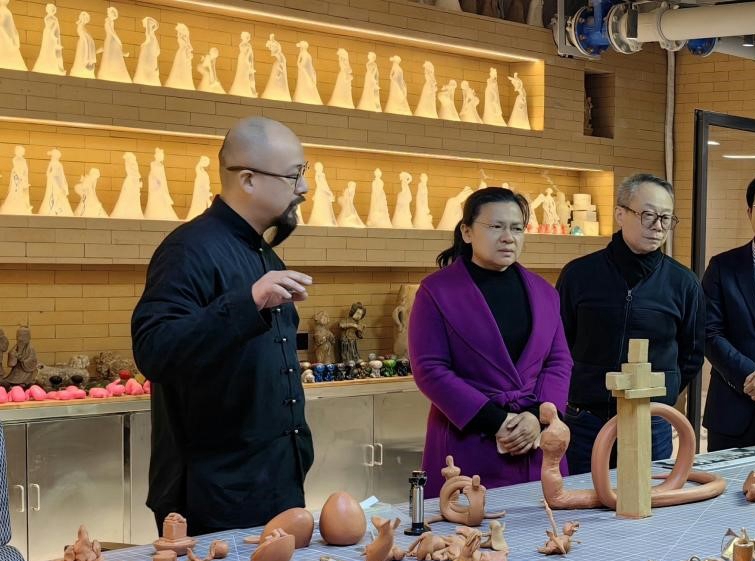
3D打印技术,赋予雕刻艺术家二次升华的能力!随着增材制造技术便捷性与高效性的不断深入人心,西丰佛艺的...
Huang Zhiliang from Xifeng Buddha Art: "3D printing technology endows sculptors with the abilit...
启航叁维成立于2018年,公司主营高端品质的动漫手办及雕塑制作。同时公司还会承接一些拆件服务、3D打...
Hong Jingguo, General Manager of Huizhou Qihang 3D Technology: "Qihang 3D Technology was establ...
联泰3D打印机使用效果令人很满意,我们使用π200动漫专机这款机器,打印的“场景小品”和“恐龙”至今...
Qiao Zhihang, Founder of Foxfire Mold Creation Studio: "The use of UnionTech 3D printers is ver...

在线咨询
微信咨询
 微信扫码咨询
电话咨询