前阵子人形机器人运动会,有台小机器人400米决赛拿了冠军。跑姿挺逗,双手捂着脸,腰扭来扭去。工程师后来解释,这姿势不是人编的,是算法自己在仿真里试出来的——摆臂太费电,关节容易热,这么跑省劲。好笑归好笑,但这事说明一个问题:算法再能折腾,也得在给定的身体里找解法。而那个身体,是硬的。
金属骨架,电机驱动,关节靠刚性传动。跑起来每一步都在跟自己的体重较劲。想让它跑得自然、省电、不伤人,光调算法不够,得让身子软下来。
以前想让机器人软,一般是硅胶浇筑或者泡棉贴敷。做点简单形状还行,内部结构一复杂就歇了。而且机器人现在改得勤,今天调关节缓冲,明天改手指触感,开一套模具等好几周,设计一改模具就废,折腾不起。
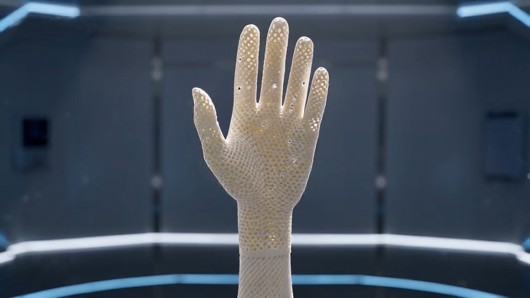
弹性体3D打印绕开了这个麻烦。不用模具,把柔性材料一层层堆出来。蜂窝、桁架、点阵这些晶格结构都能打,同一个零件不同位置可以不一样软硬——该像皮肤的地方软,该像骨头的地方硬。灵巧手关节能把刚性指骨和柔性腱绳通道一次打出来,仿生皮肤能在薄壁里埋传感器,表面还光溜。这些活儿,传统工艺干不了或者干不好。
当然它也不是万能。材料批次稳不稳定,打得快不快,后处理烦不烦,都是现实问题。尤其机器人从样机往小批量走,设备能不能兼顾精度、幅面和效率,直接决定这东西能不能用。DLP光固化精度好,打精细结构合适,但传统DLP幅面小,打手指行,打小腿或者躯干护甲就费劲。
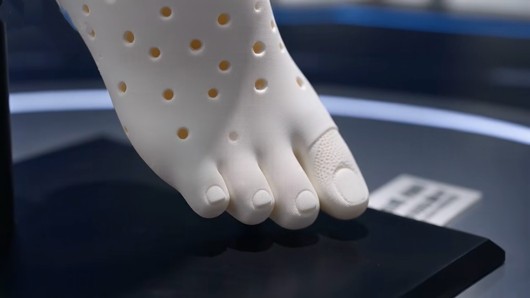
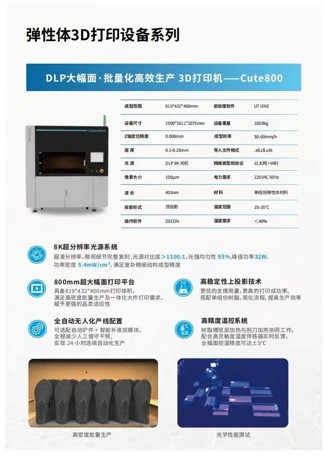
上海3d打印公司联泰科技的Cute800在这方面有点研究成果。成型体积比较大,能一次打较大的肢体件,不用拼接,整体性和密封性都好一些。8K光源打薄壁晶格时细节保留得比较完整,光强均匀性也上去了,复杂结构不容易局部固化不足或者过固化。单组份材料,支撑去除和后处理相对简单,对需要快速迭代的机器人研发来说,省时间。它当然不是专门为人形机器人做的,但在弹性体3D打印这个方向上,确实能派上用场。
设备只是一环。弹性体3D打印要真帮上人形机器人,材料、工艺、质控得一起往前走。现在行业里材料性能标准还不统一,不同批次流变特性有差异,直接影响成品率。AI闭环质控、多材料协同打印、增减材复合制造,都是后面要啃的骨头。
回头看那个捂脸跑的机器人,它靠算法给自己找了个省劲的姿势,但关节发热、肩部负载这些物理问题,终究得靠身体材料来解决。弹性体3D打印替代不了注塑,但前端研发和小批量试错,正好是它擅长的。让机器人的“肉体”不被模具绑住,让柔性结构能像软件一样快速试错,这事本身就挺有意义。好戏还在后头。

在线咨询
微信咨询
 微信扫码咨询
电话咨询